Articles
Preuves de la Rubūbiyyah : un robot qui se déplace comme une personne
Traduction : La louange est à Allāh, Seigneur des mondes, et que la prière et le salut soient sur le Messager d'Allāh. Ceci dit :
Remarque : les objections de David Hume contre les arguments du dessein (la montre de Paley) ont été sapées et invalidées par les progrès de la biotechnologie et d'autres domaines technologiques et industriels, dans lesquels les systèmes et les organes des êtres vivants sont étudiés, analysés, reproduits et imités afin d'apporter des solutions à des problèmes. L'écart entre la technologie et les systèmes biologiques se réduit avec le temps, ce qui prouve que des objections telles que « les organismes vivants ne ressemblent pas aux objets fabriqués par les humains » sont fallacieuses. Au contraire, le dessein évident inhérent à tous les organismes vivants est mis à profit pour obtenir des idées et des compréhensions qui aident à concevoir des machines ou des technologies plus sophistiquées, intelligentes et efficaces.
Il serait peut-être bon de lire d'abord cet article (Ibn Taymiyyah on the Reasoning of the Atheist). Voici des déclarations de quelques athées au sujet du dessein. Richard Dawkins écrit : « Les êtres vivants ne sont pas conçus, mais la sélection naturelle darwinienne autorise à leur égard une version de la posture du dessein. Nous obtenons un raccourci pour comprendre le cœur si nous supposons qu'il est conçu pour pomper le sang. » (The God Delusion, p. 212). Les êtres vivants ne sont catégoriquement « pas conçus », mais on obtient des « raccourcis » vers la compréhension (scientifique) en supposant que les choses sont « conçues ». Quel sophisme, quel double langage et quelle arrogance en une seule phrase ! Toute activité scientifique, technologique et industrielle doit supposer un dessein, un ordre et une régularité réels dans la vie et l'univers. Jerry Coyne écrit : « S'il est une chose vraie au sujet de la nature, c'est que les plantes et les animaux semblent conçus de façon complexe et presque parfaite pour mener leur vie. » (Why Evolution is True, p. 1). Michael Shermer écrit : « L'inférence du dessein vient naturellement. La raison pour laquelle les gens pensent qu'un Concepteur a créé le monde, c'est qu'il a l'air conçu. » (Why Darwin Matters, p. 65). Remarquez comme ces athées ne peuvent pas nier le dessein, et c'est seulement à cause d'une croyance métaphysique préalable dans le naturalisme, le matérialisme, qu'ils le présentent comme « illusoire » et seulement « apparent ».
L'inférence du dessein au concepteur est innée, logique, rationnelle et entièrement fondée. C'est pourquoi vous voyez ces athées marcher sur la pointe des pieds, en faisant des déclarations très soigneusement formulées comme celles que vous avez lues ci-dessus : le dessein est là, mais il leur faut le faire disparaître. Comment s'y prennent-ils ? On affirme une croyance métaphysique dans le naturalisme, et le dessein réel (selon n'importe quel critère) peut alors être traité comme une « illusion de dessein » ; pourquoi ? Parce que le naturalisme est vrai. Cependant, malgré cette escroquerie, les chercheurs ont bien du mal à comprendre pourquoi même des professeurs athées ne peuvent éviter le langage téléologique (consciemment ou inconsciemment), sans parler de ceux qui sont moins instruits qu'eux (lisez à ce sujet ici). L'histoire ci-dessous n'est qu'une illustration parmi des milliers d'autres semblables que l'on pourrait donner (dans le domaine de la technologie et de l'industrie) pour montrer pourquoi, quelle que soit l'ampleur du lavage de cerveau et de la propagande employés pour convaincre les gens que « le néant crée quelque chose » ou que « la matière se crée elle-même et s'organise elle-même », il existe dans chaque âme une capacité innée préprogrammée (la fitrah) à reconnaître et à accepter certaines vérités universelles et à répugner aux explications purement matérielles de la vie. Cet état inné par défaut peut être difficile à saper, et c'est la base sur laquelle les Prophètes et les Messagers ont fondé leur appel : corroborer cette vérité universelle, et compléter et parfaire ce que cette disposition innée exige en matière de croyance, de parole et d'action.
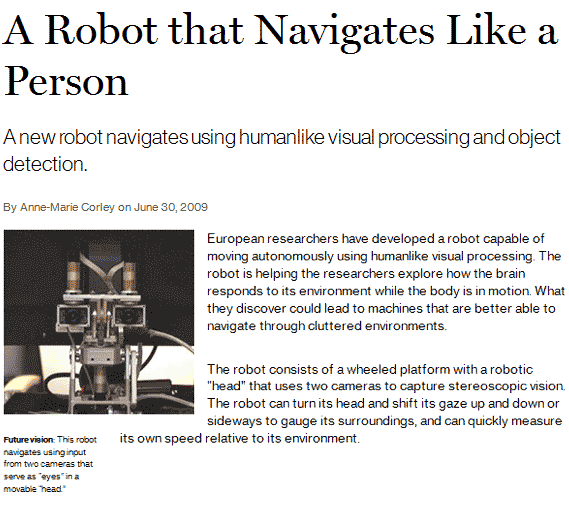
Traduction : Un robot qui se déplace comme une personne. Un nouveau robot se déplace en utilisant un traitement visuel et une détection d'objets semblables à ceux de l'humain. Par Anne-Marie Corley, le 30 juin 2009. Des chercheurs européens ont mis au point un robot capable de se déplacer de manière autonome en utilisant un traitement visuel semblable à celui de l'humain. Le robot aide les chercheurs à étudier comment le cerveau réagit à son environnement pendant que le corps est en mouvement. Ce qu'ils découvriront pourrait conduire à des machines mieux à même de se déplacer dans des environnements encombrés. Le robot se compose d'une plateforme à roues dotée d'une « tête » robotique qui utilise deux caméras pour capter une vision stéréoscopique. Le robot peut tourner la tête et déplacer son regard vers le haut et vers le bas ou sur les côtés pour évaluer son environnement, et il peut rapidement mesurer sa propre vitesse par rapport à son environnement. (Légende : Vision d'avenir : ce robot se déplace grâce aux données de deux caméras qui servent d'« yeux » dans une « tête » mobile.)
« La machine est commandée par des algorithmes conçus pour imiter différentes parties du système visuel humain. Au lieu de capter et de cartographier son environnement encore et encore pour planifier son itinéraire — comme le font la plupart des robots —, la machine européenne utilise un réseau neuronal simulé pour mettre à jour sa position par rapport à l'environnement, en s'ajustant continuellement à chaque nouvelle donnée. Cela imite le traitement visuel et la planification des mouvements chez l'humain.
Mark Greenlee, titulaire de la chaire de psychologie expérimentale à l'université de Regensburg, en Allemagne, et coordinateur du projet, dit que les modèles informatiques du cerveau humain doivent être validés par l'expérience. Le robot imite plusieurs fonctions différentes du cerveau humain — la reconnaissance des objets, l'estimation du mouvement et la prise de décision — pour se déplacer dans une pièce, en se dirigeant vers des cibles précises tout en évitant les obstacles et les murs.
Dix groupes de recherche européens différents, chacun ayant une expertise dans des domaines tels que les neurosciences, l'informatique et la robotique, ont conçu et construit le robot dans le cadre d'un projet appelé Decisions in Motion. Le défi du groupe était de rassembler des domaines des neurosciences traditionnellement disparates et de les intégrer dans une “architecture de modèle cohérente”, dit Heiko Neumann, professeur au Vision and Perception Lab de l'université d'Ulm, en Allemagne, qui a aidé à développer les algorithmes qui commandent les mouvements du robot.
Normalement, dit Neumann, les neuroscientifiques se concentrent sur un aspect particulier de la vision et du mouvement. Par exemple, certains étudient la “voie ventrale” du cortex visuel, liée à la reconnaissance des objets, tandis que d'autres étudient la “voie dorsale”, liée à l'estimation du mouvement à partir de l'environnement, ou “flux optique”. D'autres encore étudient comment le cerveau décide de se mouvoir en fonction des données provenant à la fois de la voie dorsale et de la voie ventrale. Mais pour développer un véritable modèle informatique de navigation semblable à celui de l'humain, les chercheurs devaient intégrer tous ces aspects dans un seul système.
Pour ce faire, l'équipe de Greenlee a commencé par étudier des images cérébrales d'IRMf capturées pendant que des personnes se déplaçaient autour d'obstacles. Les chercheurs ont transmis les résultats au groupe de Neumann, qui a développé des algorithmes conçus pour imiter la capacité du cerveau à détecter le mouvement du corps, ainsi que celui des objets qui se déplacent dans l'environnement. Les chercheurs ont aussi intégré des algorithmes développés par un participant, Simon Thorpe, du Centre national de la recherche scientifique (CNRS) français. Le logiciel SpikeNet de Thorpe utilise l'ordre de déclenchement des neurones dans un réseau neuronal pour simuler la façon dont le cerveau reconnaît rapidement les objets, plutôt qu'une approche plus traditionnelle fondée sur la fréquence de déclenchement des neurones.
Une fois le logiciel installé sur le robot, les chercheurs ont constaté qu'il se déplaçait effectivement comme un humain. Lorsqu'il avançait lentement, il passait près d'un obstacle, car il savait qu'il pouvait recalculer son trajet sans trop changer de cap. Lorsqu'il se dirigeait plus rapidement vers la cible, le robot s'écartait davantage des obstacles, puisqu'il avait moins de temps pour calculer une nouvelle trajectoire.
Les robots qui se déplacent selon des méthodes plus conventionnelles sont peut-être plus efficaces et plus fiables, dit Antonio Frisoli, du PERCRO Laboratory de la Scuola Superiore Sant'Anna, à Pise, en Italie, qui a dirigé l'équipe qui a construit la tête du robot. Par exemple, un robot guidé par télémétrie laser et par des algorithmes classiques de planification d'itinéraire prendrait le chemin le plus direct du point A au point B. Mais l'objectif de l'équipe n'était pas de rivaliser avec le robot le plus rapide et le plus efficace. Les chercheurs voulaient plutôt comprendre comment les humains se déplacent. Nous aussi, dit Frisoli, “adaptons notre trajectoire en fonction de notre vitesse de marche”.
Les applications de la technologie pourraient inclure des fauteuils roulants “intelligents” capables de se déplacer facilement à l'intérieur, dit Greenlee. Quelques membres du consortium ont demandé une subvention pour poursuivre cette application, tandis que l'un des partenaires d'origine, Cambridge Research Systems, au Royaume-Uni, met au point un appareil porté sur la tête, fondé sur cette technologie, qui pourrait aider les malvoyants en détectant les obstacles et les dangers et en les communiquant à celui qui le porte.
Tomaso Poggio, qui dirige le Center for Biological and Computational Learning du MIT et étudie l'apprentissage visuel et la reconnaissance de scènes, dit du projet européen : “Il semble y avoir une tendance, des neurosciences à l'informatique, à se tourner vers le cerveau pour concevoir de nouveaux systèmes.” Il ajoute que nous sommes “à l'aube d'une nouvelle étape où l'intelligence artificielle tire des informations des neurosciences”, et dit qu'il existe “assurément des domaines de l'intelligence, comme la vision, la compréhension de la parole ou le contrôle sensori-moteur, où nos algorithmes sont largement inférieurs à ce que le cerveau peut faire”. »
Source : Technology Review
Commentaire
Il est impossible de ne pas utiliser un langage téléologique pour décrire la vie ; et lorsqu'il est clair que les robots ne sont produits que par une combinaison de connaissance, de volonté, d'intention et de but, conjuguée à l'étude du cerveau humain (pour en tirer des idées et une compréhension), alors c'est le comble de l'arrogance que de s'enorgueillir de ce genre de réalisations (en raison de l'ingéniosité, du savoir-faire et de la créativité qu'elles impliquent), puis de prétendre que la chose étudiée, d'où sont venues toutes ces idées et toute cette compréhension, est le produit de processus aléatoires et non dirigés.